В РТУ МИРЭА создают «руки» для дронов: беспилотники научатся работать с предметами

Молодые инженеры Института информационных технологий РТУ МИРЭА разрабатывают лёгкий гибкий манипулятор для беспилотников, наземных, подводных и космических роботов. Сегодня дроны отлично летают, ездят и плавают, но почти ничего не могут «сделать руками» — взять пробу, открыть дверь, подцепить груз и т.д. Новая разработка позволит оснастить мобильные платформы универсальным манипулятором на основе тросово-звенной конструкции, который будет достаточно лёгким для дрона и достаточно сильным, чтобы взаимодействовать с предметами.
«Мы видим широкий спектр применений: от научных экспедиций, где дрон может собрать образцы в труднодоступном месте, до промышленности — например, инспекция и мелкий ремонт высотных конструкций. Логистика тоже выигрывает: дрон-курьер сможет не просто сбросить посылку, а аккуратно положить её на площадку или забрать для доставки. Сейчас мы спроектировали и изготовили прототип, написали алгоритмы управления, чтобы движения были точными и предсказуемыми. Разработка представляется также перспективной для наземных, подводных и космических роботов.», — комментирует научный руководитель проекта Андрей Зуев, кандидат технических наук, заведующий кафедрой квантовых информационных технологий, практической и прикладной информатики РТУ МИРЭА.
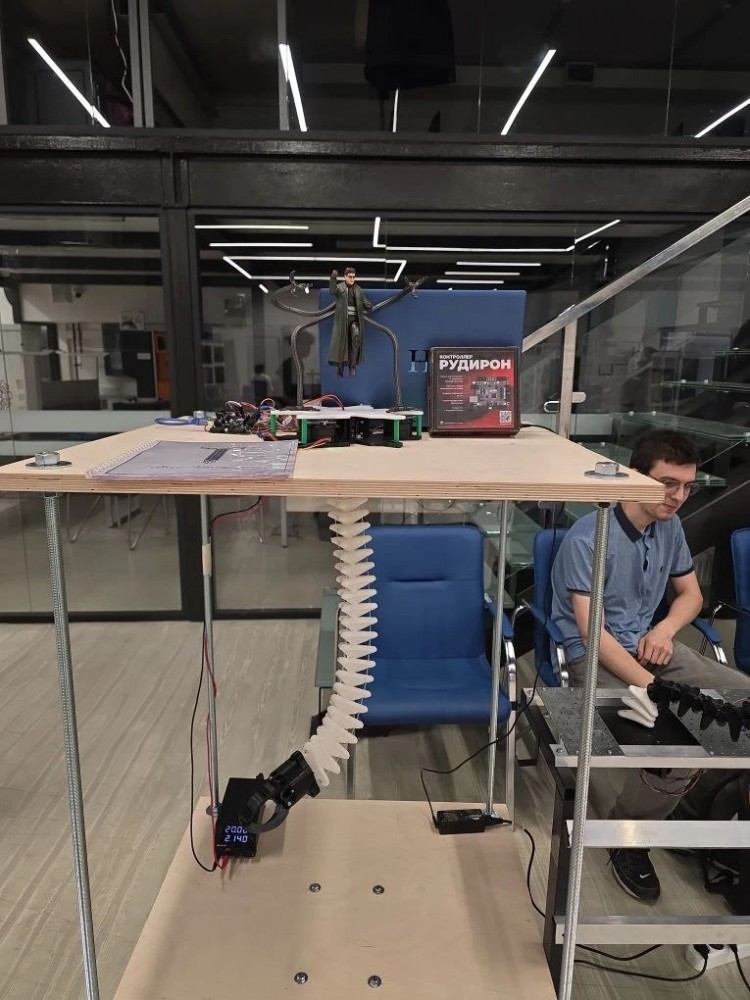
Фото - РТУ МИРЭА
Беспилотники научились летать, ползать, ездить и плавать, но в большинстве случаев они не могут ничего взять, переместить или открыть. Для дрона-курьера это значит, что груз можно только сбросить, но не положить или аккуратно подхватить. Для спасательного дрона — что нельзя открыть дверь или нажать кнопку. Для научного — что образец придётся собирать с участием человека. Команда инженеров решает эту проблему. Они создают универсальный манипулятор с захватом на основе гибких тросово-звенных конструкций. В отличие от классических манипуляторов, такая конструкция получается лёгкой, компактной и при этом достаточно прочной, чтобы поднимать грузы или манипулировать предметами. Её можно устанавливать как на дроны, так и на наземные роботы, а сменные насадки позволят выполнять разные задачи — от захвата грузов до дистанционно управляемого нанесения аэрозолей и применения пульверизаторов на труднодоступных объектах и поверхностях.
В проекте задействована команда из четырёх человек: лидер отвечает за общую концепцию и проектирование, программист разрабатывает систему управления, а инженер занимается конструкцией и испытаниями.
«Сейчас дрон — это, по сути, летающая камера. Он может смотреть, но не может трогать. Мы хотим дать ему руки. Причём руки должны быть лёгкими, потому что каждый грамм на дроне на счету, и одновременно сильными, чтобы что-то удержать. Наша тросово-звенная конструкция позволяет это сделать — она как скелет с сухожилиями или как щупальце с мышцами. Такой манипулятор может переместиться почти в любую точку полусферы перед собой», — рассказывает Александр Митницкий, студент Института информационных технологий РТУ МИРЭА, лидер проекта.
Сейчас команда ведёт проектирование, совершенствует систему управления и конструкцию. В планах — испытания точности позиционирования, усилия захвата и энергопотребления. Проект получил грант акселерационной программы РТУ МИРЭА, что позволило инженерам завершить разработку и создать действующий прототип манипулятора.
Источник: РТУ МИРЭА
Назад к списку
